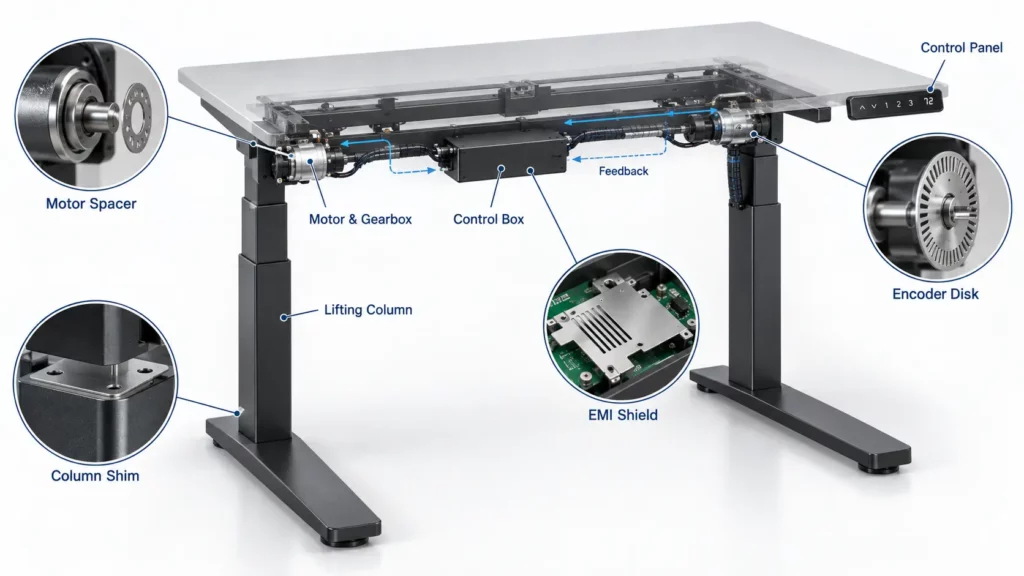
โต๊ะยืนทำงานอย่างไร?แผงควบคุมหรือแอปพลิเคชันจะส่งคำสั่งไปยังกล่องควบคุม ซึ่งจะสั่งการให้มอเตอร์ เกียร์ แกนหมุน และเสายกทำงาน
สำหรับผู้ผลิตแล้ว ตัวกระตุ้นเป็นเพียงส่วนหนึ่งของระบบเท่านั้น อินเทอร์เฟซ ระยะห่างของตัวนำทาง การป้อนกลับ และการป้องกัน ล้วนส่งผลต่อความน่าเชื่อถือ
ชิ้นส่วนที่สลักด้วยความแม่นยำสูงไม่ได้ใช้แทนตัวขับเคลื่อน แต่สามารถใช้ควบคุมค่าชดเชยคงที่ที่วัดได้ รองรับการป้อนกลับตำแหน่งในการออกแบบที่เข้ากันได้ หรือใช้เป็นชิ้นส่วนป้องกันและยึดที่บางได้
ประเด็นที่สำคัญ
- โต๊ะทำงานอัจฉริยะผสานรวมการเคลื่อนไหวด้วยไฟฟ้า ตรรกะการควบคุม การป้อนข้อมูลย้อนกลับ และการนำทางด้วยกลไก
- ชิ้นส่วนที่ผ่านการกัดกรดอาจใช้เป็นแผ่นรอง แผ่นเว้นระยะ แผ่นเข้ารหัส ตัวยึด หรือชิ้นส่วนป้องกัน เมื่อต้องการรูปทรงที่บางและแบนราบ
- แผ่นรองปรับระดับสามารถแก้ไขค่าความคลาดเคลื่อนคงที่ที่กำหนดไว้ได้ แต่ไม่สามารถซ่อมแซมชิ้นส่วนที่สึกหรอ โปรไฟล์ที่บิดเบี้ยว ความผิดพลาดทางอิเล็กทรอนิกส์ การรับน้ำหนักเกิน หรือการสูญเสียการซิงโครไนซ์ได้
ส่วนประกอบใดบ้างที่ประกอบกันเป็นโต๊ะยืนทำงานอัจฉริยะ?
ในบทความนี้ โต๊ะทำงานแบบยืนอัจฉริยะ หมายถึง โต๊ะทำงานแบบนั่ง-ยืนปรับระดับความสูงได้ด้วยระบบไฟฟ้า พร้อมระบบควบคุมที่ตั้งโปรแกรมได้ ระบบความปลอดภัย ระบบแจ้งเตือน หรือระบบเชื่อมต่อ คำว่า “อัจฉริยะ” ในที่นี้หมายถึงส่วนของระบบควบคุม ไม่ได้หมายถึงความเสถียรที่รับประกันได้
| พื้นที่ระบบ | หน้าที่หลัก | ส่วนประกอบที่อาจสลักลาย | ข้อกังวลหลักทางวิศวกรรม |
|---|---|---|---|
| แผงควบคุมและแอป | ส่งคำสั่งการเคลื่อนที่ | โดยปกติแล้วไม่ใช่โอกาสหลักในการแกะสลัก | การป้อนข้อมูลและการสื่อสารของผู้ใช้ |
| กล่องควบคุม | จัดการพลังงาน ข้อมูลป้อนกลับ และตรรกะด้านความปลอดภัย | ตัวยึดหรือชิ้นส่วนป้องกันที่บาง หากจำเป็น | การเดินสายไฟ, EMC, เซ็นเซอร์ และความเข้ากันได้ของตัวควบคุม |
| มอเตอร์และเกียร์ | สร้างและส่งต่อการเคลื่อนที่แบบหมุน | แผ่นรองปรับมุมมอเตอร์, ตัวเว้นระยะ หรือแหวนรองปรับระยะ | แกนเพลา แรงกดล่วงหน้า และการยึดของตัวยึด |
| ความคิดเห็นเกี่ยวกับตำแหน่ง | รายงานการเดินทางหรือตำแหน่งที่เกี่ยวข้อง | แผ่นเข้ารหัส หากตัวกระตุ้นใช้การออกแบบทางแสงที่เข้ากันได้ | ความแม่นยำของรูปแบบ ช่องว่างของเซ็นเซอร์ และการจัดทำดัชนี |
| เสายกและโครง | ถ่ายโอนแรงและยกเดสก์ท็อปขึ้น | แผ่นรองยึดเสาหรือตัวเว้นระยะเชื่อมต่อ | ความขนาน การเยื้องศูนย์ และการถ่ายโอนน้ำหนัก |
| การเลื่อนและรูปทรง | คู่มือการเคลื่อนที่แบบยืดหดได้ | โดยปกติแล้วจะไม่สามารถทดแทนได้ด้วยแผ่นชิมที่สลักลาย | การสึกหรอ แรงเสียดทาน ช่องว่าง และการเล่นด้านข้าง |
สิ่งเหล่านี้เป็นเพียงโอกาสที่เป็นไปได้ ไม่ใช่ส่วนประกอบที่ใช้ได้ทั่วไป การเลือกใช้ขึ้นอยู่กับสถาปัตยกรรม ฟังก์ชัน วัสดุ ความหนา ความคลาดเคลื่อน และการตรวจสอบความถูกต้อง
ชิ้นส่วนโลหะสลักลายความแม่นยำสูง สามารถนำไปประยุกต์ใช้ได้ที่ไหนบ้าง?
การกัดด้วยสารเคมีไม่ได้ถูกนำมาใช้ในการผลิตโต๊ะทำงานทั้งตัว แต่มีความเกี่ยวข้องกับชิ้นส่วนบางและแบนที่ใช้ควบคุมระยะห่าง ตำแหน่ง จังหวะเวลาของสัญญาณ หรือการสัมผัส
แผ่นรองปรับระดับเสาและตัวเว้นระยะเชื่อมต่อเฟรม
แผ่นรองปรับระดับเสาอาจช่วยชดเชยระยะห่างคงที่ที่วัดได้ระหว่างเสายกกับโครงสร้าง ซึ่งจะมีประโยชน์ก็ต่อเมื่อแบบแปลนอนุญาตให้ทำการชดเชยแบบเลือกได้เท่านั้น
การออกแบบต้องปกป้องเส้นทางการรับน้ำหนัก แผ่นรองปรับระดับอาจเปลี่ยนแปลงการยึดของตัวยึด แรงกดสัมผัส ตำแหน่งของเสา และรูปทรงเรขาคณิตของเฟรม ระบุให้เป็นส่วนประกอบเชื่อมต่อที่ควบคุมได้ ไม่ใช่เป็นอุปกรณ์ป้องกันการโยกเยกทั่วไป
สำหรับชิ้นส่วนบางและแบนที่มีรู ร่อง หรือรูปทรงที่กำหนดเอง โปรดพิจารณาแผ่นรองปรับระดับแบบสลักลายและตัวเว้นระยะโลหะที่มีความแม่นยำสูง
แผ่นรองยึดมอเตอร์, ตัวเว้นระยะเกียร์ และแหวนรองปรับระยะ
คำว่า"แผ่นรองมอเตอร์"มักจะมีความหมายกว้างเกินไปสำหรับการเขียนแบบทางวิศวกรรม ชิ้นส่วนดังกล่าวอาจเป็นแผ่นรองตัวเรือนมอเตอร์ แผ่นรองเกียร์ แผ่นรองปรับระยะแบริ่ง หรือแผ่นกำหนดตำแหน่งเพลา
ชิ้นส่วนเหล่านี้สามารถส่งผลต่อแกนมอเตอร์ การเข้าเกียร์ของเพลา แรงกดล่วงหน้าของแบริ่ง การสัมผัสของเฟือง และระยะการเคลื่อนที่ตามแนวแกน นอกจากนี้ยังอาจส่งผลต่อกระแสไฟฟ้า ความร้อน และอายุการใช้งานอีกด้วย
ก่อนที่จะระบุชิ้นส่วนใดชิ้นหนึ่ง ให้กำหนดหน้าสัมผัสการติดตั้ง แกนเพลา ตำแหน่งตามแนวแกน แรงยึด ช่วงการปรับ และการยึดของตัวยึดให้ชัดเจนก่อน
ดิสก์เข้ารหัสสำหรับระบบป้อนกลับตำแหน่งที่เข้ากันได้
แอคทูเอเตอร์บางชนิดใช้ตัวเข้ารหัสหรือระบบตรวจจับตำแหน่งอื่นๆ เพื่อประมาณการการหมุนของมอเตอร์หรือการเคลื่อนที่สัมพัทธ์ แผ่นเข้ารหัสแบบออปติคอลอาจมีช่องหรือรูซ้ำๆ ที่สร้างพัลส์ตำแหน่ง
นี่ไม่ใช่ส่วนประกอบของโต๊ะยืนทำงานแบบสากล ระบบอื่นๆ ใช้เซ็นเซอร์ฮอลล์ เซ็นเซอร์แม่เหล็ก การป้อนกลับกระแสไฟฟ้า หรือการป้อนกลับของแอคทูเอเตอร์ในตัว แผ่นดิสก์ต้องตรงกับประเภทของเซ็นเซอร์ ความละเอียด วิธีการกำหนดตำแหน่ง วัสดุ และช่องว่างของเซ็นเซอร์
เมื่อตัวกระตุ้นต้องการแผ่นดิสก์ที่มีลวดลายบาง ผู้ผลิตสามารถประเมินแผ่นดิสก์เข้ารหัสแบบสลักได้ อย่างไรก็ตาม ซัพพลายเออร์ยังคงต้องการแบบร่างและหลักการตรวจจับก่อนที่จะยืนยันความเป็นไปได้ในการผลิต
การป้องกัน EMI/RFI สำหรับอุปกรณ์อิเล็กทรอนิกส์ควบคุม
โต๊ะทำงานอัจฉริยะอาจประกอบด้วยแผงควบคุม โมดูลบลูทูธ เซ็นเซอร์ หรืออุปกรณ์อิเล็กทรอนิกส์ควบคุมมอเตอร์ขนาดกะทัดรัด หากตัวตู้ต้องการการป้องกันคลื่นแม่เหล็กไฟฟ้า อาจพิจารณาใช้กรอบโลหะบางๆ ฝาครอบ คลิป หรือส่วนประกอบสัมผัส
นี่เป็นการตัดสินใจด้านการออกแบบอิเล็กทรอนิกส์ ไม่ใช่ข้อกำหนดโดยอัตโนมัติ ให้ระบุช่วงความถี่ เส้นทางการต่อลงดิน รูปแบบของตัวเครื่อง การไหลของอากาศ แรงดันสัมผัส และวิธีการทดสอบ EMC
สำหรับโมดูลระดับ PCB หรือโมดูลขนาดกะทัดรัด โปรดดูส่วนประกอบป้องกัน EMI/RFI ของ TMNetch ความเหมาะสมของแผ่นป้องกันสำหรับตัวควบคุมโต๊ะยืนทำงานนั้นขึ้นอยู่กับแต่ละโครงการ
ในกรณีที่ชิ้นส่วนที่สลักลายไม่ใช่ทางออกที่เหมาะสม
ชิ้นส่วนที่สลักลวดลายไม่สามารถใช้ทดแทนชิ้นส่วนที่สึกหรอ โปรไฟล์ที่บิดเบี้ยว ฐานที่ไม่มั่นคง เซ็นเซอร์ที่เสียหาย ตัวยึดโครงสร้างหนา เสายกหลัก หรือชิ้นส่วนสามมิติที่มีความลึกได้ ควรใช้เฉพาะเมื่อต้องการพื้นผิวหรือลวดลายที่บางและเรียบเท่านั้น
โต๊ะยืนทำงานอย่างไร? จากระบบควบคุมสู่การเคลื่อนที่เชิงเส้น
คำสั่ง → กล่องควบคุม → มอเตอร์และระบบส่งกำลัง → แกนหมุนและน็อต → เสายก → โครง → ระบบป้อนกลับ
แผงควบคุม แอป และคำสั่งผู้ใช้
แผงควบคุมหรือแอปพลิเคชันจะส่งคำขอเพื่อยกขึ้น ลดลง หยุด ล็อก หรือเคลื่อนไปยังความสูงที่บันทึกไว้ ตำแหน่งหน่วยความจำกำหนดเป้าหมาย ไม่ใช่แรงบิดของมอเตอร์หรือภาระของเสา
ส่วนต่อประสานผู้ใช้อาจประกอบด้วยจอแสดงผล ปุ่มหน่วยความจำ บลูทูธ การแจ้งเตือน หรือฟังก์ชันล็อคสำหรับเด็ก อย่างไรก็ตาม ไม่มีสิ่งใดทดแทนการปรับแนวเชิงกลได้
กล่องควบคุมและระบบความปลอดภัย
กล่องควบคุมทำหน้าที่จ่ายไฟให้กับช่องมอเตอร์หนึ่งช่องหรือมากกว่านั้น ขึ้นอยู่กับรุ่น อาจประมวลผลสัญญาณตำแหน่ง กระแสไฟฟ้าของมอเตอร์ รหัสข้อผิดพลาด การเอียง และสถานะการเริ่มต้นระบบด้วย
หลักการด้านความปลอดภัยทั่วไปอาจรวมถึงการเริ่ม-หยุดอย่างนุ่มนวล การจัดการกับน้ำหนักเกิน การจำกัดระยะการเคลื่อนที่ การเริ่มต้นระบบ และการตอบสนองต่อสิ่งกีดขวางLINAKอธิบายถึงระบบที่ผสมผสานเสายก กล่องควบคุม และแผงควบคุม การกำหนดค่าแบบรางและแบบเสาขนานจะแตกต่างกันไปตามรุ่น
โต๊ะยืนทำงานป้องกันการชนอาจใช้การเปลี่ยนแปลงกระแสไฟฟ้า การเปลี่ยนแปลงตำแหน่ง หรือการตรวจจับการเอียง ตัวควบคุมสามารถหยุดการเคลื่อนไหวและอาจถอยโต๊ะไปในระยะสั้นๆ ได้
การตอบสนองนี้ไม่เหมือนกับการป้องกันการหนีบได้อย่างสมบูรณ์ความไวในการสัมผัสอาจเปลี่ยนแปลงได้ตามขนาดของโต๊ะ น้ำหนักรวม ตำแหน่งการชน จำนวนขาที่ขับเคลื่อนด้วยมอเตอร์ และความแข็งของวัตถุ
มอเตอร์, เกียร์บ็อกซ์, แกนหมุน และน็อต สำหรับโต๊ะยืนทำงาน
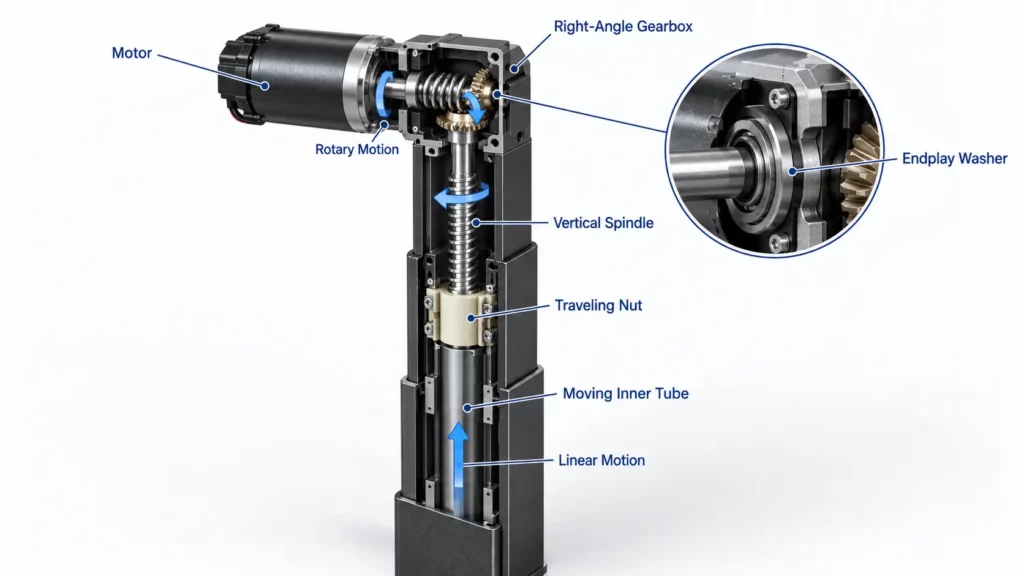
มอเตอร์ของโต๊ะยืนทำงานสร้างการเคลื่อนที่แบบหมุน ชุดเกียร์จะปรับความเร็วและแรงบิด ในขณะที่แกนหมุนและน็อตจะแปลงการหมุนเป็นการเคลื่อนที่เชิงเส้น
กลไกการทำงานนี้ขึ้นอยู่กับการเข้ากันของเพลา ระยะห่างของแบริ่ง ตำแหน่งของข้อต่อ ระยะคลายตัว การหล่อลื่น และความแข็งแรงของการติดตั้ง
ในกรณีเช่นนี้ ตัวเว้นระยะโลหะที่มีความแม่นยำสูงหรือแหวนรองปรับระยะอาจมีความสำคัญ มันควบคุมขนาดเฉพาะในชุดกลไก ไม่ได้เพิ่มกำลังมอเตอร์แต่อย่างใด
โปรไฟล์แบบยืดหดได้และรางเลื่อนโพลีเมอร์
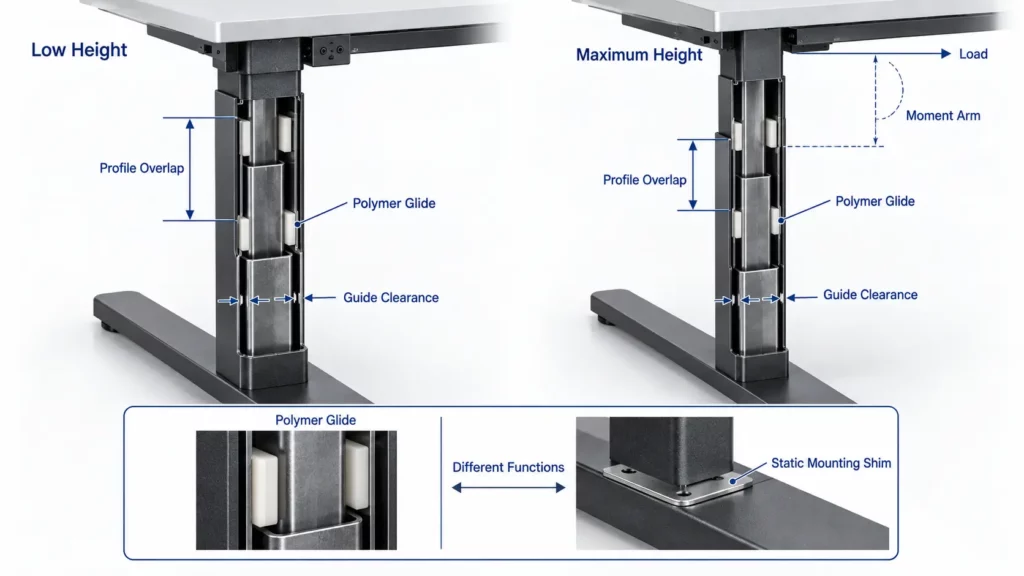
เสายกจำนวนมากใช้โครงสร้างโลหะแบบซ้อนกัน ตัวเลื่อนโพลีเมอร์ทำหน้าที่นำทางส่วนที่เคลื่อนที่และควบคุมการสัมผัสระหว่างส่วนต่างๆ
ระยะห่างที่เหมาะสมต้องช่วยให้การเคลื่อนที่ราบรื่นโดยไม่มีการขยับเขยื้อนมากเกินไป ถ้าแคบเกินไปอาจทำให้เกิดแรงเสียดทานและกระแสไฟฟ้าของมอเตอร์เพิ่มขึ้น ถ้ามากเกินไปอาจทำให้เกิดการเคลื่อนที่ด้านข้างและเสียงดังมากขึ้น
ผลกระทบเหล่านี้มักจะเห็นได้ชัดเจนยิ่งขึ้นที่ความสูงสูงสุด เมื่อการทับซ้อนของรูปทรงอาจน้อยลงและแขนคานยาวขึ้น
แผ่นรองโลหะสลักลายไม่ควรใช้แทนแผ่นรองเลื่อน ชิ้นส่วนทั้งสองมีวัสดุ การสึกหรอ การหล่อลื่น และหน้าที่การสัมผัสที่แตกต่างกัน
การป้อนกลับและการตรวจจับตำแหน่ง
ตัวควบคุมต้องการข้อมูลป้อนกลับเพื่อประสานการเคลื่อนที่และตรวจจับสภาวะผิดปกติ โต๊ะทำงานอาจใช้เซ็นเซอร์ฮอลล์ การตรวจสอบกระแสไฟฟ้าของมอเตอร์ พัลส์ตำแหน่ง การตรวจจับการเอียง หรือวิธีการอื่น ๆ
หากแอคทูเอเตอร์ใช้ตัวเข้ารหัสแบบออปติคอล แผ่นดิสก์ของตัวเข้ารหัสจะสร้างรูปแบบซ้ำๆ ที่เซ็นเซอร์อ่านเพื่อประมาณค่าการหมุนหรือตำแหน่งสัมพัทธ์

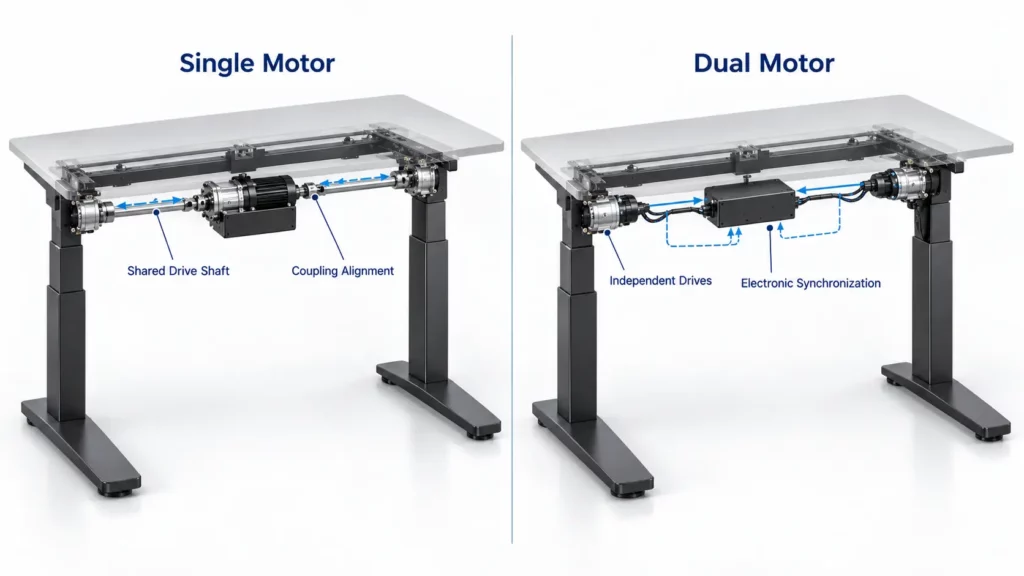
การออกแบบมอเตอร์เดี่ยวเทียบกับการออกแบบมอเตอร์คู่
ไม่มีสถาปัตยกรรมใดดีกว่ากันโดยอัตโนมัติ ควรเลือกตามขนาดหน้าจอ ระยะการแสดงผล การโหลด การจัดวาง ต้นทุน บริการ และผลการตรวจสอบความถูกต้อง
| ออกแบบ | ประโยชน์หลัก | ความเสี่ยงหลัก | อาจพิจารณาชิ้นส่วนที่สลักลายได้ |
|---|---|---|---|
| มอเตอร์เดี่ยว | ช่องขับเคลื่อนอิเล็กทรอนิกส์น้อยลง | การจัดแนวเพลา ข้อต่อ และระบบส่งกำลัง | ตัวเว้นระยะส่วนต่อประสานมอเตอร์หรือเกียร์ |
| มอเตอร์คู่ | ควบคุมแต่ละคอลัมน์โดยตรง | การจับคู่และการซิงโครไนซ์เซ็นเซอร์ | แผ่นรองยึดเสาหรือชิ้นส่วนเชื่อมต่อมอเตอร์ |
| สามคอลัมน์ขึ้นไป | กระจายโหลดไปยังหลายคอลัมน์ | จุดเชื่อมต่อสายไฟและจุดซิงโครไนซ์เพิ่มเติม | มีการใช้ส่วนประกอบอินเทอร์เฟซแบบเรียบซ้ำๆ ในกรณีที่เหมาะสม |
การออกแบบโดยใช้มอเตอร์ตัวเดียวจำเป็นต้องมีการควบคุมเพลาขับและส่วนต่อประสานข้อต่อ การคลายตัวหรือการสึกหรออาจส่งผลต่อการเคลื่อนที่ไปทางซ้ายและขวา
การออกแบบโดยใช้มอเตอร์คู่ช่วยให้ควบคุมได้โดยตรงมากขึ้น แต่ตัวควบคุมต้องจัดการกับแรงเสียดทาน โหลด ความเร็วของมอเตอร์ และเอาต์พุตของเซ็นเซอร์ นอกจากนี้ยังต้องการรูปทรงเฟรมที่ถูกต้องอีกด้วย
สำหรับทั้งสองแบบ ให้ทดสอบการรับน้ำหนักแบบสมมาตรและไม่สมมาตร การสูญเสียพลังงาน แรงเสียดทานที่ไม่สม่ำเสมอ และการทำงานซ้ำๆ
การจัดแนวเสาลิฟต์: 5 จุดที่วิศวกรต้องตรวจสอบ
การจัดแนวเสาลิฟต์เป็นกลุ่มของความสัมพันธ์ทางกลและทางอิเล็กทรอนิกส์ที่มีอิทธิพลต่อการเคลื่อนที่ ความเสถียร และอายุการใช้งาน
| ชั้นการจัดแนว | อะไรจะผิดพลาดได้ | บทบาทที่เป็นไปได้ของชิ้นส่วนที่สลัก |
|---|---|---|
| การปรับระดับพื้นและฐาน | การสัมผัสที่ไม่สม่ำเสมอหรือเท้าที่ไม่มั่นคง | โดยปกติจะเป็นลิ่มปรับระดับ ไม่ใช่แผ่นชิมที่สลักลาย |
| เรขาคณิตของเสาต่อเฟรม | พื้นผิวการติดตั้งที่ไม่ขนานกันหรือเยื้องศูนย์ | แผ่นรองปรับสมดุลสถิต |
| การเคลียร์คู่มือภายใน | แรงเสียดทานมากเกินไปหรือการขยับตัวด้านข้างมากเกินไป | ไม่สามารถใช้แทนสารหล่อลื่นโพลีเมอร์ได้ |
| การจัดตำแหน่งมอเตอร์และระบบส่งกำลัง | การเยื้องศูนย์ของเพลาหรือการเล่นตัวที่ไม่สามารถควบคุมได้ | แผ่นรอง แหวนรอง หรือแผ่นปรับระดับ |
| การซิงโครไนซ์ทางอิเล็กทรอนิกส์ | ตำแหน่งที่รายงานแตกต่างกันระหว่างคอลัมน์ | ไม่สามารถแก้ไขได้ด้วยแผ่นรอง |
การจัดตำแหน่งทางกล
ค่าความคลาดเคลื่อนสะสมสามารถแสดงได้ดังนี้:
g_actual = g_design + ΣsᵢΔᵢ + Δ_assembly + Δ_load
ในที่นี้gคือช่องว่างหรือระยะห่าง Δ หมายถึงการเปลี่ยนแปลงของชิ้นส่วน จุดอ้างอิง ชุดประกอบ และภาระ นี่ไม่ใช่ค่าการออกแบบสากล
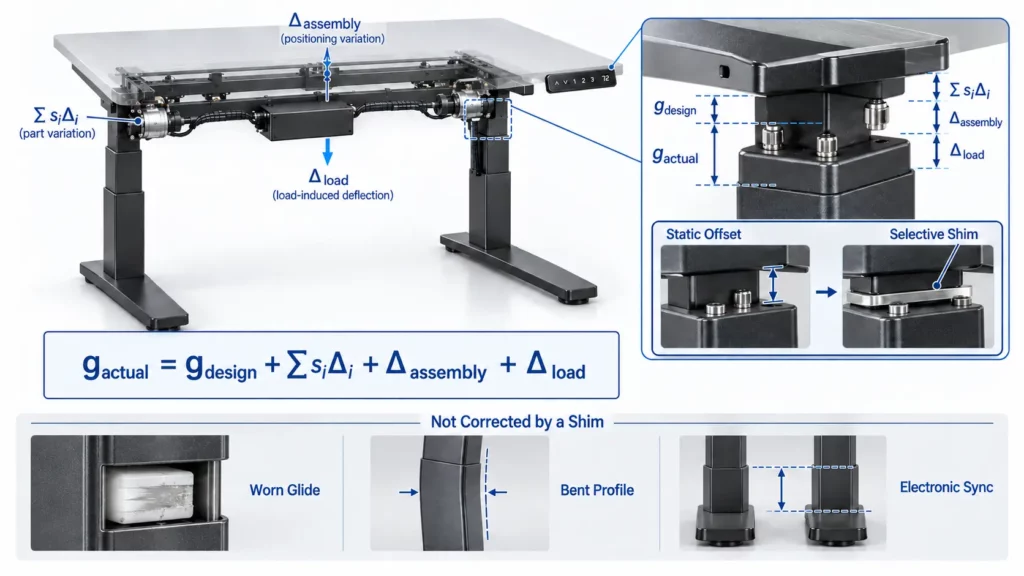
แผ่นรองปรับระดับจะเปลี่ยนค่าคงที่ค่าหนึ่งที่จุดเชื่อมต่อจุดหนึ่ง อาจช่วยได้เมื่อพื้นผิวติดตั้งที่วัดได้ไม่อยู่ในระนาบ และอนุญาตให้มีการชดเชยได้
วิธีนี้จะไม่สามารถแก้ไขปัญหาการโก่งงอ การสึกหรอ รูปทรงที่บิดเบี้ยว การสัมผัสกับพื้นไม่ดี หรือข้อผิดพลาดทางอิเล็กทรอนิกส์ได้ และอาจก่อให้เกิดปัญหาใหม่หากลดการยึดติดของตัวยึดหรือเปลี่ยนเส้นทางการรับน้ำหนัก
ก่อนเลือกซื้อ ควรตรวจสอบพื้น ฐานรอง ความตั้งฉากของโครง แรงบิดของตัวยึด ความเรียบของพื้นผิวติดตั้ง ความขนานของเสา ตัวเลื่อน อินเทอร์เฟซของระบบขับเคลื่อน และการกระจายน้ำหนัก
เอกสารการแก้ไขปัญหาของ Steelcaseยังแยกการเข้าเล่มแบบกลไกออกจากการซิงโครไนซ์แบบอิเล็กทรอนิกส์ โดยเชื่อมโยงการเข้าเล่มเข้ากับความขนานของเสา การปรับระยะเลื่อน และการปรับระดับโต๊ะ ในขณะที่ถือว่าการเริ่มต้นใช้งานกล่องควบคุมเป็นขั้นตอนแยกต่างหาก
การซิงโครไนซ์ทางอิเล็กทรอนิกส์
เสาไฟฟ้าสองต้นอาจขนานกันในเชิงกลไก แต่ก็ยังอาจไม่ซิงค์กันทางไฟฟ้าได้ ตัวควบคุมอาจสูญเสียการอ้างอิงหลังจากเกิดเหตุการณ์ไฟฟ้าขัดข้อง สายไฟชำรุด กระแสไฟย้อนกลับ หรือการเริ่มต้นระบบล้มเหลว
กระบวนการแก้ไขนั้นขึ้นอยู่กับรุ่น หากด้านใดด้านหนึ่งเคลื่อนที่เร็วกว่า ให้ตรวจสอบตัวควบคุม การป้อนกลับ การเริ่มต้น การกระจายแรง และแรงเสียดทานของเสาก่อน แผ่นรองปรับระดับสามารถเปลี่ยนแปลงรูปทรงเรขาคณิตได้ แต่ไม่สามารถเปลี่ยนแปลงการจับคู่เซ็นเซอร์ได้
เมื่อใดจึงเหมาะสมที่จะใช้การกัดด้วยสารเคมีในกระบวนการผลิตชิ้นส่วนโต๊ะทำงาน?
การกัดด้วยแสงเคมี หรือที่เรียกว่าการกัดด้วยแสงหรือการขึ้นรูปด้วยแสงเคมี ใช้ลวดลายของสารไวแสงและกระบวนการกำจัดสารเคมีที่ควบคุมได้เพื่อสร้างพื้นผิวโลหะเรียบ
เครื่องมือนี้สามารถสร้างรู ร่อง ลวดลายซ้ำๆ รอยตัด และรายละเอียดที่แกะสลักเพียงบางส่วนได้ มีประโยชน์เมื่อชิ้นส่วนบางและแบนมีรูปทรงเรขาคณิตสองมิติที่ซับซ้อน
การกัดกรดเมื่อเปรียบเทียบกับวิธีการอื่นๆ
| วิธีการผลิต | มักคุ้มค่าแก่การประเมินเมื่อ | ข้อพิจารณาหลัก |
|---|---|---|
| การกัดเซาะด้วยแสงเคมี | รูปทรงบาง แบน ซับซ้อน และมีการเปลี่ยนแปลงการออกแบบบ่อยครั้ง | การกัดเซาะทางเคมี ความหนาของวัสดุ การตรวจสอบ และการควบคุมการตั้งค่า |
| การกระแทก | ชิ้นส่วนปริมาณมากที่มีรูปทรงเรขาคณิตคงที่และการขึ้นรูปที่เหมาะสม | การลงทุนในแม่พิมพ์ ข้อจำกัดในการขึ้นรูป ครีบ และต้นทุนการเปลี่ยนแปลงการออกแบบ |
| ตัดเลเซอร์ | ชิ้นส่วนปริมาณน้อยหรือวัสดุที่มีความหนาและมีรูปทรงที่เข้าถึงได้ง่าย | ปริมาณความร้อนที่ป้อนเข้า สภาพขอบ การควบคุมครีบ และเวลาในการตัด |
| เครื่องจักรซีเอ็นซี | ชิ้นส่วนหนา รูปทรงเรขาคณิต 3 มิติ หรือคุณสมบัติการกลึงเฉพาะจุดที่ซับซ้อน | เวลาในการผลิต อุปกรณ์จับยึด และต้นทุนการกำจัดวัสดุ |
วิธีการที่ดีที่สุดนั้นขึ้นอยู่กับรูปทรงเรขาคณิต วัสดุ ความหนา ความคลาดเคลื่อน ปริมาณ ข้อกำหนดของพื้นผิว และตารางการผลิต “ความแม่นยำ” เพียงอย่างเดียวไม่เพียงพอที่จะเลือกกระบวนการได้
คุณลักษณะของชิ้นส่วนที่เหมาะสม
ดำเนินการประเมินการกัดกร่อนด้วยแสงต่อไปเมื่อชิ้นส่วนมีคุณสมบัติดังต่อไปนี้:
- รูปทรงบางและแบน;
- เรขาคณิต XY ที่ซับซ้อน;
- รูหลายรู ร่อง หรือช่องเปิดซ้ำๆ กัน;
- มีการปรับปรุงแก้ไขการออกแบบบ่อยครั้ง
- เหมาะสำหรับงานต้นแบบหรือการผลิตในระยะสั้นถึงปานกลาง
- ทำหน้าที่เป็นแผ่นรอง, ตัวเว้นระยะ, แหวนรอง, แผ่นเข้ารหัส, ตัวยึด หรือแผ่นป้องกัน
การกัดเซาะด้วยแสงเคมียังคงมีข้อจำกัดอยู่ เช่น การกัดเซาะด้านข้าง การเรียวของขอบ ผลกระทบจากความหนา และความไวต่อเวลาในการกัดเซาะ ความเข้มข้น อุณหภูมิ เวลาในการดำเนินการ วัสดุ และรูปทรงเรขาคณิต ล้วนส่งผลต่อผลลัพธ์
ความหนาไม่ได้เกิดจากการกัดกรด
สำหรับชิ้นส่วนที่ผ่านกระบวนการกัดกรดอย่างสมบูรณ์ ความหนาขั้นสุดท้ายจะขึ้นอยู่กับแผ่นหรือแถบวัสดุที่ป้อนเข้ามาเป็นหลัก ความหนาที่ระบุ ความคลาดเคลื่อนของวัสดุ คุณสมบัติการอบชุบ ความเรียบ และกระบวนการหลังการผลิต ล้วนมีความสำคัญ
การกัดกรดจะกำหนดรูปทรง XY ไม่ได้สร้างความหนาขั้นสุดท้ายตามอำเภอใจ ระบุวัสดุตั้งต้น ความคลาดเคลื่อนของความหนา ความเรียบ คุณลักษณะที่สำคัญ และวิธีการตรวจสอบ
ตรวจสอบข้อจำกัดของการออกแบบการกัดด้วยสารเคมีก่อนกำหนดส่วนเชื่อมต่อที่แคบ รูขนาดเล็ก ระยะห่างระหว่างชิ้นส่วนที่ใกล้กัน หรือรายละเอียดที่กัดเพียงครึ่งเดียว
กลุ่มวัสดุที่เป็นไปได้ ได้แก่ สแตนเลส เหล็กรีดเย็น ทองเหลือง ทองแดง ฟอสฟอร์บรอนซ์ และโลหะผสมนิกเกิลบางชนิด เลือกใช้ตามภาระ การกัดกร่อน การสึกหรอ อุณหภูมิ การสัมผัส ความแข็ง คุณสมบัติทางไฟฟ้า และต้นทุน
TMNetch ระบุตัวเลือกวัสดุต่างๆ ได้แก่ สแตนเลส ทองแดง ทองเหลือง ฟอสฟอร์บรอนซ์ เบริลเลียมคอปเปอร์ อลูมิเนียม ไทเทเนียม และโลหะผสมนิกเกล อย่างไรก็ตาม ความเหมาะสมขั้นสุดท้ายขึ้นอยู่กับแบบร่างแต่ละแบบ
ผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ควรตรวจสอบความถูกต้องของชิ้นส่วนที่สลักลายในระบบโต๊ะทำงานอย่างไร?
ตรวจสอบความถูกต้องของแผ่นรอง แผ่นเว้นระยะ แผ่นเข้ารหัส หรือแผ่นป้องกันแต่ละชิ้นในสามระดับ:
| ระดับการตรวจสอบ | สิ่งที่ต้องตรวจสอบ | ตัวอย่างหลักฐาน |
|---|---|---|
| ตัวแทน | วัสดุ ความหนา รูปทรง รู ความเรียบ รอยขรุขระ และผิวสำเร็จ | รายงานการตรวจสอบและการระบุหมายเลขล็อต |
| การชุมนุม | ความพอดี การวางแนว การยึดของตัวยึด ตำแหน่งของเพลา ช่องว่างของเซ็นเซอร์ และการต่อลงดิน | การวัดประกอบและการตรวจสอบการทำงาน |
| System | การเคลื่อนที่, การเอียง, กระแสไฟฟ้า, เสียงรบกวน, ความเสถียร, การตอบสนองต่อสิ่งกีดขวาง และความทนทาน | เงื่อนไขการทดสอบ ข้อมูลดิบ และเกณฑ์ความล้มเหลว |
ทดสอบสภาวะทั้งแบบไม่มีโหลดและมีโหลด โหลดแบบสมมาตรและไม่สมมาตร การหยุดชะงักของกระแสไฟฟ้า และการทำงานซ้ำหลายรอบ
สำหรับชิ้นส่วนอิเล็กทรอนิกส์ ให้ระบุข้อมูลเอาต์พุตของเซ็นเซอร์ ข้อผิดพลาดของตัวควบคุม พฤติกรรม EMC ในกรณีที่เกี่ยวข้อง และการเปลี่ยนแปลงของสัญญาณหลังการประกอบ

รายการตรวจสอบการจัดซื้อจัดจ้าง OEM สำหรับชิ้นส่วนที่สลักด้วยความแม่นยำสูง
เอกสารขอใบเสนอราคา (RFQ) ควรให้ข้อมูลที่เพียงพอแก่ผู้จำหน่ายเพื่อให้เข้าใจทั้งชิ้นส่วนและบทบาทของชิ้นส่วนนั้นในระบบโต๊ะทำงาน
รวมถึง:
- ไฟล์ภาพวาด 2 มิติปัจจุบัน ไฟล์ CAD หรือไฟล์ DXF พร้อมหมายเลขแก้ไข;
- ข้อมูลอ้างอิงเชิงฟังก์ชัน ขนาดที่สำคัญ ตำแหน่งการประกอบ และข้อผิดพลาดของส่วนต่อประสานที่วัดได้
- เกรดวัสดุ, คุณสมบัติการอบชุบ, ความหนาที่ระบุ และค่าความคลาดเคลื่อนของความหนา;
- ข้อกำหนดเกี่ยวกับรูปทรง รู ร่อง เว็บ ความเรียบ และการกัดเซาะครึ่งหนึ่ง
- ข้อกำหนดเกี่ยวกับการตกแต่งพื้นผิว การชุบ การดัด การทำความสะอาด และบรรจุภัณฑ์
- ปริมาณการผลิตต้นแบบและปริมาณการผลิตจริง เอกสารการตรวจสอบ การตรวจสอบย้อนกลับ และข้อกำหนดการสุ่มตัวอย่าง
- เงื่อนไขการใช้งาน, แรงกด, อุณหภูมิ, การสั่นสะเทือน, สภาพแวดล้อมการสัมผัส, การทดสอบการตรวจสอบ และเกณฑ์การยอมรับ
สำหรับการเขียนแบบ ให้ใช้ภาษา GD&T ที่สอดคล้องกัน และระบุขนาดที่ควบคุมการประกอบ การเคลื่อนไหว การปิดผนึก การตรวจจับ หรือการสัมผัสทางไฟฟ้า มาตรฐาน ASME Y14.5 และ ISO 1101 เป็นกรอบการทำงานที่เป็นที่ยอมรับ
ระบุมาตรฐานโต๊ะทำงานสำเร็จรูปตามตลาดและขอบเขตผลิตภัณฑ์ มาตรฐานANSI/BIFMA X5.5ครอบคลุมเรื่องความปลอดภัยและประสิทธิภาพของโต๊ะทำงานและโต๊ะรับประทานอาหาร มาตรฐานISO 9241-5และEN 527ครอบคลุมขนาดของพื้นที่ทำงานและความปลอดภัยของโต๊ะทำงาน มาตรฐาน UL 2999อาจใช้กับเฟอร์นิเจอร์เชิงพาณิชย์บางประเภท ดังนั้นควรตรวจสอบเส้นทางการรับรองให้แน่ชัด
ควรขอตรวจสอบความเป็นไปได้ในการผลิตก่อนที่จะกำหนดราคาหรือกำหนดส่งมอบสินค้า
คำถามที่พบบ่อย (FAQs)
ส่วนประกอบใดบ้างของโต๊ะทำงานแบบยืนอัจฉริยะที่สามารถผลิตได้ด้วยกระบวนการกัดกรดด้วยแสง?
ชิ้นส่วนที่อาจนำมาใช้ได้ ได้แก่ แผ่นรองบางๆ แหวนรอง ตัวเว้นระยะ แผ่นเข้ารหัส ตัวยึด ชิ้นส่วนสัมผัส และชิ้นส่วนป้องกัน EMI/RFI บางประเภท ฟังก์ชันการทำงานต้องสอดคล้องกับวัสดุและความหนา
แผ่นรองปรับระดับแบบสลักลายเป็นส่วนประกอบมาตรฐานของโต๊ะยืนทำงานหรือไม่?
แผ่นรองปรับระดับแบบสลักลายไม่ควรนำมาใช้เป็นส่วนประกอบมาตรฐานของโต๊ะยืนทำงาน ควรพิจารณาใช้ก็ต่อเมื่อได้กำหนดค่าความคลาดเคลื่อนของจุดเชื่อมต่อ ช่วงการชดเชย และวิธีการตรวจสอบความถูกต้องแล้วเท่านั้น
แผ่นโลหะบางๆ จะช่วยแก้ไขโต๊ะยืนทำงานที่โยกเยกได้หรือไม่?
เฉพาะในกรณีจำกัดเท่านั้น แผ่นรองปรับระดับอาจช่วยแก้ไขค่าเบี่ยงเบนคงที่ที่วัดได้ ณ จุดเชื่อมต่อที่ได้รับการอนุมัติ แต่ไม่สามารถซ่อมแซมรางเลื่อนที่สึกหรอ โปรไฟล์ที่งอ พื้นไม่เรียบ ตัวยึดหลวม ความผิดพลาดของเซ็นเซอร์ หรือปัญหาการซิงโครไนซ์ได้
โต๊ะยืนทำงานรู้ความสูงของตัวเองได้อย่างไร?
ขึ้นอยู่กับการออกแบบ ตัวควบคุมอาจใช้พัลส์ตำแหน่ง เซ็นเซอร์ฮอลล์ ข้อมูลกระแสไฟฟ้าของมอเตอร์ เซ็นเซอร์การเอียง หรือวิธีการอื่น ๆ ดิสก์เข้ารหัสเป็นเพียงหนึ่งในความเป็นไปได้เท่านั้น
ฉันควรส่งเอกสารอะไรบ้างสำหรับการขอใบเสนอราคาชิ้นส่วนที่สลักลาย?
โปรดส่งแบบร่างส่วนต่อประสาน วัสดุเกรด ความหนาที่ระบุ ค่าความคลาดเคลื่อน จำนวน ความต้องการในการตรวจสอบ สภาพการใช้งาน และปัญหาที่ต้องการวัด
ข้อสรุป
โต๊ะยืนทำงานอัจฉริยะจะประสานงานระหว่างมอเตอร์ เสาปรับระดับ โครงสร้าง ระบบป้อนข้อมูล และระบบความปลอดภัย ชิ้นส่วนที่สลักด้วยความแม่นยำสูงอาจรองรับอินเทอร์เฟซที่เลือกไว้สำหรับการเว้นระยะห่าง ตำแหน่งตามแนวแกน รูปแบบการตรวจจับ หรือการป้องกัน
กำหนดจุดบกพร่อง วัดส่วนต่อประสาน เลือกกระบวนการ และตรวจสอบความถูกต้องของการประกอบ
TMNetch ระบุว่า บริษัทมีความเชี่ยวชาญด้านการกัดด้วยแสงเคมีมาตั้งแต่ปี 2011 และดำเนินงานใน โรงงาน ที่ได้รับการรับรองมาตรฐาน ISO 9001:2015ในเมืองตงกวน ประเทศจีน รายการวัสดุที่เผยแพร่ต่อสาธารณะของบริษัท ได้แก่ แผ่นรองปรับระดับที่ผ่านการกัดด้วยแสงเคมี ชิ้นส่วนที่เกี่ยวข้องกับตัวเข้ารหัส การป้องกัน EMI/RFI และโลหะหลายประเภท ความเหมาะสมขั้นสุดท้ายขึ้นอยู่กับโครงการเฉพาะ
ติดต่อเรา
หากคุณกำลังพัฒนาเสายก ตัวขับเคลื่อน โมดูลควบคุม หรือโต๊ะยืนทำงานอัจฉริยะ โปรดส่งแบบร่างส่วนต่อประสานเพื่อตรวจสอบ โดยระบุเกรดวัสดุ ความหนาที่กำหนด ความคลาดเคลื่อน จำนวน ข้อกำหนดการตรวจสอบ และเงื่อนไขการใช้งาน
ติดต่อ TMNetch เพื่อขอรับแบบร่างและเอกสารขอใบเสนอราคา (RFQ )